Kutup Hizalaması
Hizalama hatasının sürüklenmeye ve alan dönmesine nasıl çevrildiğini, guiding'in neyi düzeltip neyi düzeltemediğini ve yöntemlerin yayımlanmış doğruluklarını anlatan yazı; kendi toleransınızı hesaplayabileceğiniz üç araç içerir.
Künye
- Kategori
- Seviye
- Okuma
- 19 dk okuma
- Yazar
- Astrohub
- Yayın
- 20 Ağustos 2026
Ekvatoryal bir montür tek bir varsayım üzerine kuruludur: bir eksen gök kutbuna doğrultulmuştur ve o eksen etrafında gökyüzüyle aynı hızda dönmek hedefi kadrajda sabit tutar. Varsayım doğru olduğunda mekanik iş sadeleşir. Varsayım yanlış olduğunda ise küçük sapmalar gece boyunca birikir ve karelere yazılır.
Yanlış olmak da bir derece meselesidir ve bu yazının asıl konusu, o derecenin nerede başladığıdır.
Kısa Özet
- Hizalama hatası azimut ve yükseklik olmak üzere iki bileşenden oluşur; montürünüzdeki iki ayar vidası bu iki bileşene karşılık gelir.
- Tek satırlık kural şudur:
sürüklenme (″/dk) = 0,2625 × hata (yay dk); ters yönü isehata = 3,81 × sürüklenmebiçiminde yazılır. - Guiding, sürüklenmeyi tamamen siler. Silemediği şey alan dönmesidir ve alan dönmesi çok daha küçük kalır.
- 10 yay dakikalık bir hata bile gökyüzünün büyük kısmında guiding ile görünmez kalır. Bunun iki istisnası vardır: kutba yakın hedefler ve çok uzun tek pozlar.
- Alan dönmesi
1/cos δile büyür: ekvatorda 1 kat, 80°'de 5,8 kat, 85°'de 11,5 kat. - Guiding yapıyorsanız 5′ altındaki bir hata fazlasıyla yeterlidir; guiding yapmıyorsanız toleransınızı poz süreniz belirler.
Hatanın İki Bileşeni
Hizalama hatası tek bir sayı değildir, çünkü ekseniniz gök kutbundan iki bağımsız yönde sapabilir: azimut yönünde (doğu-batı) ve yükseklik yönünde (kuzey-güney). Montürünüzde iki ayrı ayar vidası bulunmasının ve yazılımların size iki ayrı sayı bildirmesinin sebebi budur.
Bu ayrım yalnızca biçimsel bir ayrıntı değildir. İki bileşen gökyüzünün farklı yerlerinde ortaya çıkar ve birazdan göreceğimiz drift alignment yöntemini mümkün kılan şey de budur.
Bir Yay Dakikasının Karşılığı
Bütün konu tek bir sayıya iner. Gökyüzü dakikada 15,04 yay dakikası döner ve ekseniniz gerçek eksenden ε kadar sapmışsa, yıldız dakikada en fazla ε ile dönme açısının çarpımı kadar kayar.
| Hizalama hatası | Sürüklenme | 5 dakikada | Bir saatte | Sonuç |
|---|---|---|---|---|
| 0,5′ (30″) | 0,13 ″/dk | 0,7″ | 7,9″ | Görünmez |
| 1′ | 0,26 ″/dk | 1,3″ | 15,8″ | Uzun pozda fark edilir |
| 2′ | 0,53 ″/dk | 2,6″ | 31,5″ | Belirgin uzama |
| 5′ | 1,31 ″/dk | 6,6″ | 78,8″ | Açık yıldız izi |
| 10′ | 2,63 ″/dk | 13,1″ | 158″ | Kare kullanılamaz |
| 30′ (Ay çapı) | 7,88 ″/dk | 39,4″ | 473″ | Hedef kadrajdan çıkar |
Guiding yapıyorsanız bu tablonun tamamı geçersizdir. Yukarıdaki sayılar guiding'siz çekim içindir. Guiding açıkken bu sürüklenmenin tamamı düzeltilir ve geriye yalnızca alan dönmesi kalır; alan dönmesi ise çok daha küçüktür. Bu yüzden "kaç yay dakikası yeterli" sorusunun cevabı, guiding'li ve guiding'siz çekimde tamamen farklıdır.
Sürüklenme Gökyüzünün Her Yerinde Aynı Değildir
Sürüklenmenin büyüklüğü teleskobun gökyüzünde nereye baktığına, daha doğrusu saat açısına bağlıdır. Drift alignment yönteminin bütün mantığını kuran şey de bu değişkenliktir.
- Meridyende (H = 0): sin H = 0 olduğu için yükseklik hatası hiç sürüklenme üretmez. Gördüğünüz sürüklenmenin tamamı azimut hatasından gelir.
- Doğu veya batı ufkunda (H = ±6 saat): cos H = 0 olduğu için azimut hatası hiç sürüklenme üretmez. Gördüğünüz sürüklenmenin tamamı yükseklik hatasından gelir.
İki eksen böylece birbirinden tamamen ayrışır. Klasik drift alignment yöntemi bu ayrışmayı kullanır: önce meridyene bakıp azimutu, sonra ufka bakıp yüksekliği ayarlarsınız.
Guiding'in Düzelttiği ve Düzeltemediği
Guiding yazılımı tek bir yıldıza bakar ve o yıldızı tek bir piksele sabitler. Bunu yapmak için montüre RA ve DEC düzeltmeleri gönderir, yani elinde iki komut ve iki serbestlik derecesi vardır.
Montürün ekseni yanlış yerde olduğu için kameranızın "yukarısı" ile gökyüzünün "kuzeyi" aynı yeri göstermez ve aradaki fark gece boyunca değişir. Kadrajın dönmesi dediğimiz şey bu değişimdir. Guiding yazılımının onu düzeltecek üçüncü bir komutu ise yoktur.
Alan Dönmesi: Bedelin Ödendiği Yer
Dönme açısını ize çevirmek basit bir çarpma işidir: iz = dönme açısı × merkeze uzaklık. Buradaki merkez rehber yıldız, en uzak nokta ise sensörün köşesidir.
| Hedef | Deklinasyon | Dönme (300 sn) | Köşede iz | Görünür mü? |
|---|---|---|---|---|
| M42 Orion | −5° | 13,2″ | 0,24 px | Hayır |
| M31 Andromeda | +41° | 17,5″ | 0,32 px | Hayır |
| M81 / M82 | +69° | 36,8″ | 0,67 px | Sınırda |
| NGC 7023 İris | +68° | 35,3″ | 0,64 px | Sınırda |
| NGC 188 | +85° | 157″ | 2,86 px | Evet, açıkça |
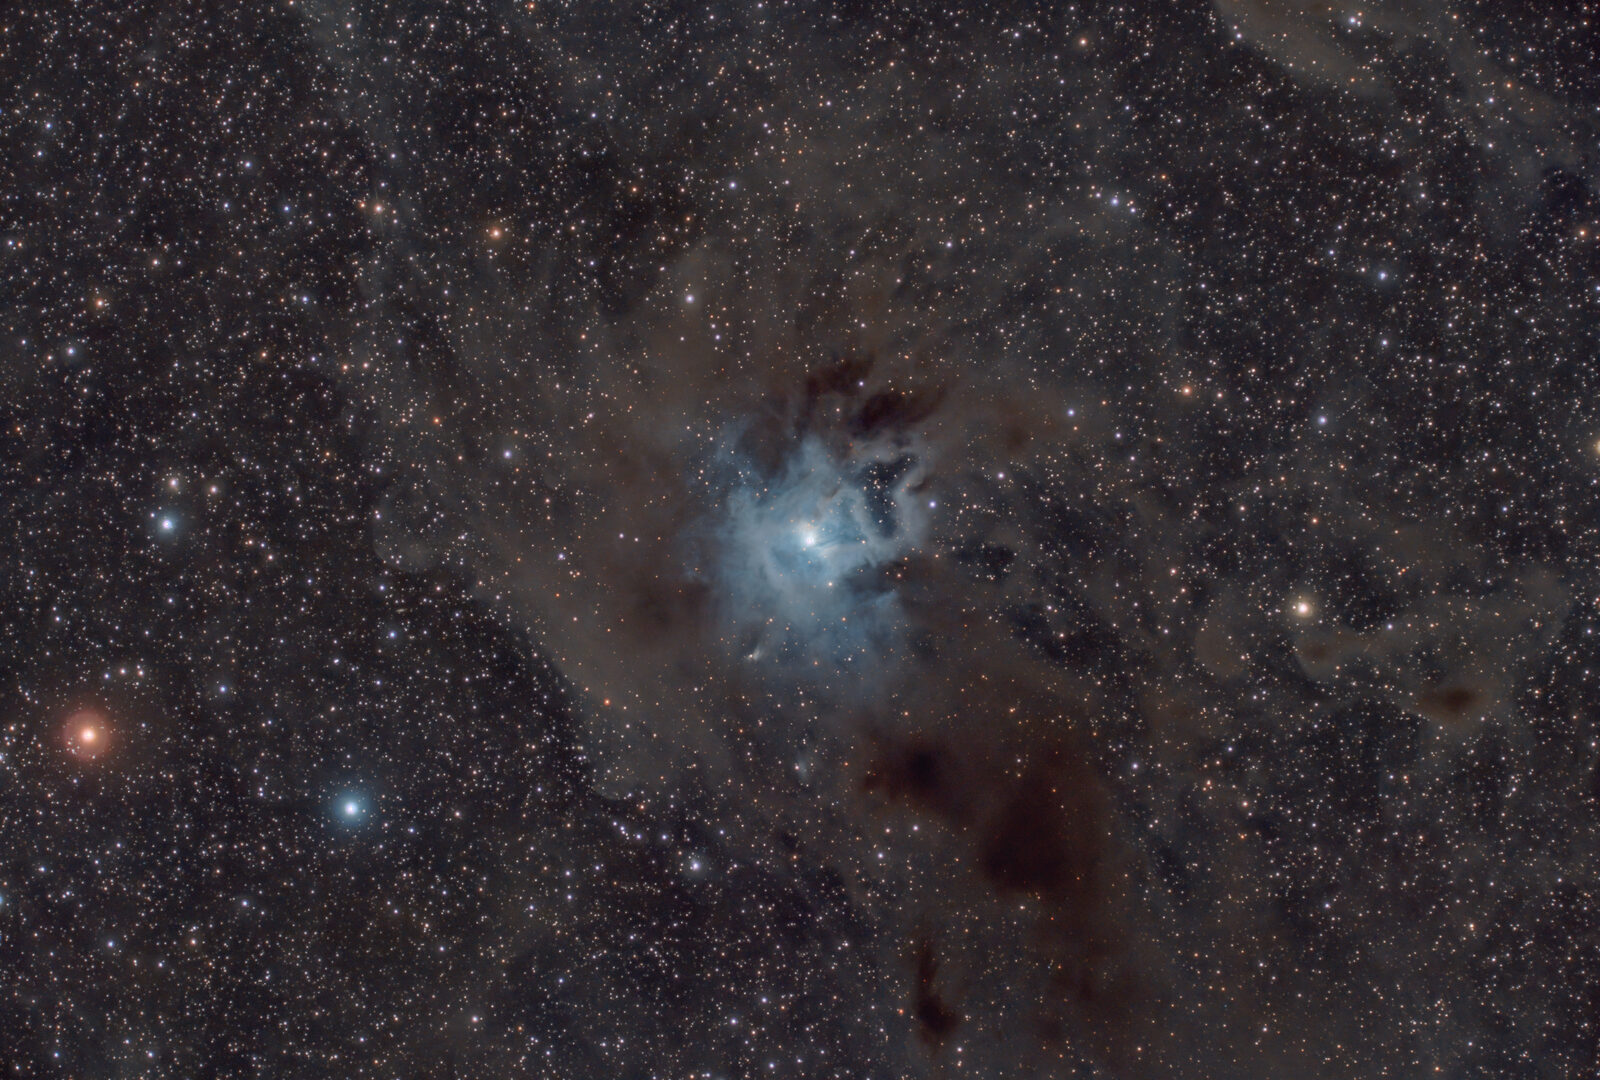
Bu tablodan çıkan sonuç çoğu kişiyi şaşırtır: 10 yay dakikalık bir hata, gökyüzünün büyük kısmında guiding ile görünmez kalır. Kutup hizalamasına gecenin yarısını harcamanın çoğu zaman gereksiz olmasının sebebi budur. Tablo yalnızca iki durumda tersine döner: kutba yakın hedeflerde ve çok uzun tek pozlarda.
ψ değerini doğru seçin, çünkü OAG kullananları ters bir sürpriz bekliyor. Formüldeki ψ, dönme merkezinden görüntünün en uzak noktasına olan açıdır. Dönme merkezi rehber yıldız olduğu için ψ değerini belirleyen şey rehber yıldızın nerede olduğudur. Ayrı bir rehber teleskop ana teleskopla eş eksenlidir ve rehber yıldız kabaca ana kadrajın merkezinde kalır, yani ψ ≈ yarım köşegen olur. Off-axis rehber ise prizmayla, ana kameranın görüş alanının dışından ışık alır; rehber yıldız kadrajın bir kenarında durduğu için karşı köşeye olan açı yaklaşık iki katına çıkar.
Bu durum OAG'yi kötü bir seçim yapmaz; OAG, çok daha sinsi bir sorun olan diferansiyel esnemeyi tamamen ortadan kaldırır. Yine de alan dönmesi hesabında ψ değerini büyük almayı unutmayın.
Ne Kadar İyi Yeterli?
Tolerans dört şeye birden bağlıdır: poz sürenize, odak uzunluğunuza, sensörünüzün boyutuna ve hedefinizin deklinasyonuna. Buna karşılık aşağıdaki iki cümle vakaların %90'ını kapsar.
Guiding yapıyorsanız 5 yay dakikasının altındaki bir hata fazlasıyla yeterlidir ve 1-2 yay dakikası mükemmel sayılır. Bunun altını kovalamak, ölçüm gürültüsünü kovalamak anlamına gelir.
Guiding yapmıyorsanız toleransı poz süreniz belirler. 60 saniyelik karelerde 2-3 yay dakikası iş görür; 300 saniyeye çıkıyorsanız 1 yay dakikasının altına inmeniz gerekir.
PHD2'nin kendi kılavuzu bu konuda alışılmadık derecede nettir. Kılavuz önce "gök kutbuna yaklaşık 10 yay dakikası içinde makul bir mekanik kutup hizalaması yapın" der, hemen ardından da "büyük hassasiyet gerekmiyor, 'yeterince yakın' 'yeterince iyi'dir." diye ekler. Geliştiricilerin yazdığı Best Practices belgesi aynı fikri daha da açık söyler: "iyi bir kutup hizalaması yapın, ama takıntı hâline getirmeyin."
Küçük bir hizasızlığın işe yaradığı durum
Burada ilginç bir ters etki devreye giriyor. PHD2'nin Guiding Assistant modülü, montürünüzde büyük bir deklinasyon boşluğu tespit ederse 10 yay dakikasının altındaki kutup hatası için hiçbir öneri vermez; normalde 5 yay dakikasının üstünde uyarı verirken, boşluk varsa o uyarıyı tamamen bırakır.
Küçük ve kasıtlı bir hizasızlık, deklinasyon düzeltmelerini tek yönde tutar ve boşluğun devreye girmesini engeller. Boşluklu bir montürde her yön değişimi, dişlilerin birbirine oturması için harcanan ölü zaman anlamına gelir; hep aynı yöne itmek bu ölü zamanı ortadan kaldırır.
Bu, "kutup hizalaması yapmayın" anlamına gelen bir tavsiye değildir; hizalamayı mükemmelleştirmenin her zaman bir iyileşme getirmediğini gösteren somut bir örnektir.
Drift Alignment: En Eski ve En Doğru Yöntem
Yöntemin mantığı yukarıdaki saat açısı grafiğinden doğrudan çıkar: hangi eksenin hatasını ölçtüğünüzü, teleskobu nereye doğrulttuğunuz belirler.
- Meridyene bakın. Ölçtüğünüz sürüklenmenin tamamı azimut hatasıdır. Azimut vidasını ayarlayın ve ölçümü tekrarlayın.
- Doğu veya batı ufkuna bakın (30° yükseklik civarında). Bu kez ölçtüğünüz sürüklenmenin tamamı yükseklik hatasıdır. Yükseklik vidasını ayarlayın.
- Gerekirse iki adımı tekrarlayın. İki eksen birbirinden bağımsız olduğu için yakınsama hızlı olur.
Yaygın bir yanlışı düzeltelim. Çoğu kaynak "sürüklenmeyi ölçmek için gök ekvatoruna yakın bir yıldız seçin, çünkü sürüklenme orada en fazladır" der. Bu gerekçe yanlıştır. Yukarıdaki formülde deklinasyon hiç geçmez, çünkü DEC sürüklenmesi hedefin deklinasyonundan bağımsızdır. Profesyonel gözlemevlerinde kullanılan TPOINT gösterme modelinin deklinasyon terimlerinde de cos δ bulunmaz.
Ekvatora yakın ölçüm yapmanın gerçek gerekçeleri şunlardır: (1) PHD2'nin ve Barrett'ın kullandığı çevirme formülünde bir 1/cos δ çarpanı vardır ve bu çarpan yalnızca ekvatorda 1'e eşit olur; (2) alan dönmesi ekvatorda en küçüktür, dolayısıyla ölçümünüzü kirletmez; (3) kırılmadan doğan sahte sürüklenme meridyende en zayıf kalır. Kısacası öğüt doğrudur, açıklaması yanlıştır.
Yöntemler ve Yayımlanmış Doğrulukları
| Yöntem | Kutbu görmeli mi? | RA dönüşü | Takip | Belgelenen eşik |
|---|---|---|---|---|
| Polarscope | Evet | yok | Gerekmez | Üretici yayımlamıyor |
| SharpCap | Evet (5° içinde) | ~90° | Gerekmez | <2′ iyi, <1′ mükemmel |
| N.I.N.A. TPPA | Hayır | 2 × 10° | Açık olmalı | Eşik yok; halkalar 30″/1′/5′ |
| ASIAIR | Standart: evet All-Sky: hayır | ~60° | Gerekir | <5′ kabul edilebilir |
| Ekos / StellarMate | Hayır | 2 × 30° | Gerekir | <1′ ise ayar gerekmez |
| iPolar | Kutup bölgesi (±6°) | Var | Gerekmez | 30″ üretici iddiası |
| PoleMaster | Evet (yıldızı tıklarsınız) | 2 × 15° | Önerilir | 30″ üretici iddiası |
| PHD2 Drift Align | Hayır | yok | Gerekir | Eşik yok; en doğru sayılır |
Polarscope'un bugünkü yeri. Polarscope doğruluk açısından demode değildir, ancak iş akışı açısından geride kalmıştır. İncelediğimiz üreticilerin hiçbiri polarscope'u için sayısal bir doğruluk değeri yayımlamıyor; Sky-Watcher, iOptron ve Astro-Physics'in belgelerinde "şu kadar yay dakikası" ifadesi geçmiyor. Ancak iPolar ve PoleMaster gibi elektronik ürünler açıkça 30 yay saniyesi iddia ediyor. Bu karşıtlığın kendisi bir cevap sayılabilir.
Genel kabul, iyi kolimasyonlu bir polarscope ile dikkatli bir kullanıcının birkaç yay dakikası mertebesine ulaşabileceği yönündedir; guiding yapan biri için bu seviye fazlasıyla yeterlidir. Oysa polarscope size şunları dayatır: eğilip bükülerek göz merceğine bakmak, kutbu doğrudan görebilmek, retikülü aydınlatmak, saat açısını hesaplamak, kolimasyonu ayrıca kontrol etmek ve sonucu doğrulayamamak. Plaka çözümlemeli bir araç bunların hepsini ortadan kaldırır ve üstüne ölçtüğü sayıyı gösterir. Yine de polarscope yedek olarak vazgeçilmezdir, çünkü bilgisayar açılmadığında 60 saniyede sizi işe başlatır.
ASTAP'ın kutup hizalama aracı yoktur. ASTAP bir plaka çözümleyicidir. N.I.N.A. TPPA ve Ekos onu arka planda kullandığı için "ASTAP ile kutup hizalama yaptım" cümlesi yaygınlaşmıştır. Pratikte bunun anlamı şudur: TPPA çalışmıyorsa hata genellikle TPPA'da değil, ASTAP'ın yapılandırmasındadır; yıldız veritabanına, odak uzunluğuna ve arama yarıçapına bakmak gerekir.
Akıllı teleskoplar (Seestar, Dwarf) kutup hizalaması ister mi?
Bu cihazlar çalışmak için kutup hizalamasına ihtiyaç duymaz, çünkü alt-azimut montürlüdür. Bunun bedeli alan dönmesidir ve ZWO bu bedeli iki şeyle yönetir: 10 saniyelik poz sınırı ve istifleme (stacking) sırasında uygulanan dönme düzeltmesi.
Son firmware sürümlerinde S30 ve S50 için bir EQ modu eklendi; bu modda cihazın tamamı bir sıvı kafa ya da kama üzerinde kutba eğiliyor. Kazancı, daha uzun poz süresi ve dönme kırpması olmayan köşelerdir.
Sık Yapılan Hatalar
| Yanlış | Doğrusu |
|---|---|
| "DEC düzeltmelerim hep aynı yönde, hizalamam bozuk" | Tek yönlü DEC düzeltmesi normaldir ve boşluklu montürlerde istenen bir durumdur. Kutup hatasının imzası, düzeltmelerin yönü değil DEC eğilim çizgisinin eğimidir. |
| Ölçümü ufka yakın yapmak | Kırılma (refraksiyon) sahte sürüklenme üretir. Ölçümü 30°'nin üstünde yapın. |
| Deklinasyon düzeltmesini atlamak | Ekvator dışında ölçüm yapıp 1/cos δ uygulamazsanız hatanızı olduğundan büyük görürsünüz ve olmayan bir sorunu kovalarsınız. |
| RA yönündeki kaymayı hataya saymak | RA kayması periyodik hatadan ve takip hızından gelir; kutup hizalamasıyla ilgisi yoktur. |
| Hizalamayı ekipman değişikliğinden sonra kontrol etmemek | Kamera takmak, filtre çarkı eklemek veya karşı ağırlığı kaydırmak montürü ayaklarında oynatabilir. |
| Mükemmeli kovalamak | Yukarıdaki tolerans aracına bakın. Çoğu kurulumda 5′ ile 1′ arasında görünür hiçbir fark yoktur. |
Kaynaklar
- Frank Barrett, The Sky's the Limit: Polar Alignment. Alan dönmesi formülünün (Denklem 13) kaynağıdır.
- PHD2 belgeleri ve PHD2 Best Practices
- SharpCap 4.1, Polar Alignment
- N.I.N.A. Three Point Polar Alignment
- Ekos / KStars, Polar Alignment
- ZWO ASIAIR Plus Kullanım Kılavuzu V1.3 · iOptron iPolar ve QHY PoleMaster ürün belgeleri